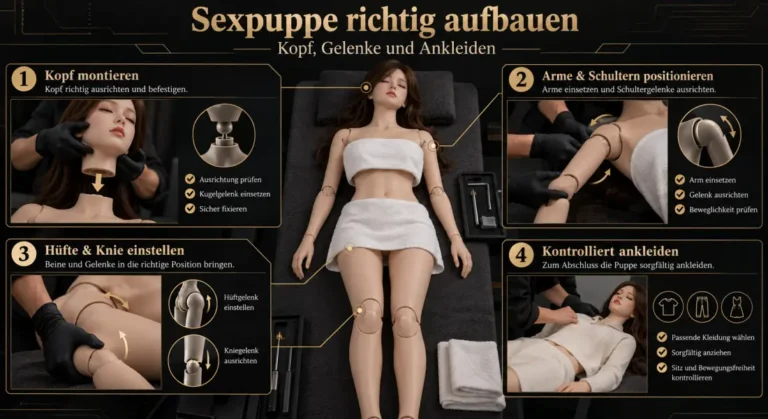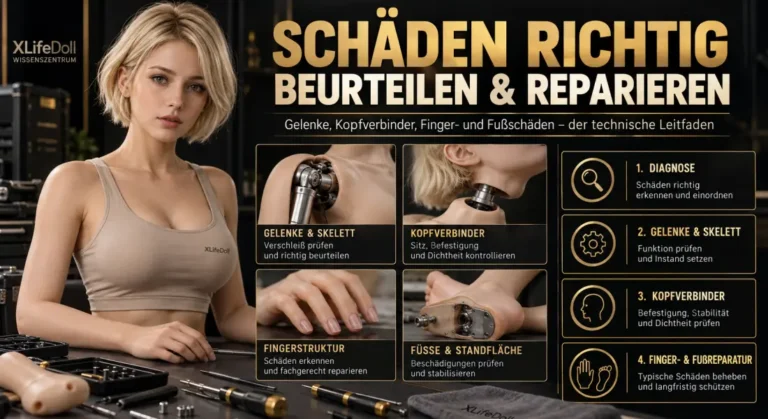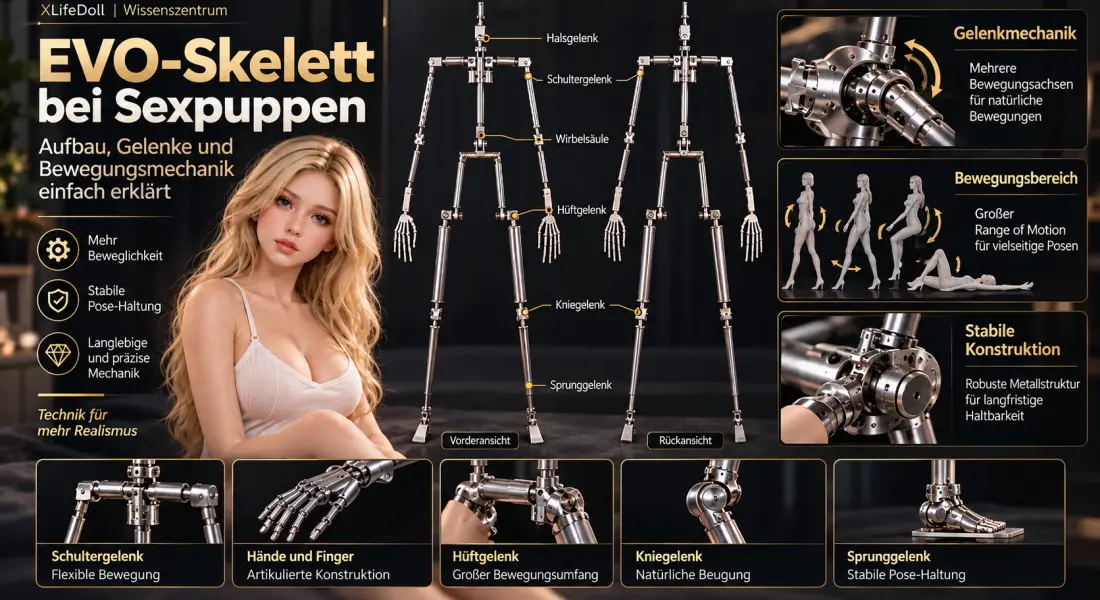
Das interne Skelett ist einer der wichtigsten technischen Bestandteile einer modernen Sexpuppe. Es beeinflusst, welche Körperbereiche bewegt werden können, wie stabil eine Position gehalten wird und wie viel Kraft beim Umpositionieren erforderlich ist.
Beim EVO-Skelett geht es deshalb nicht nur um „mehr Gelenke“. Entscheidend ist das Zusammenspiel aus:
Konstruktion → Bewegungsachsen → Bewegungsbereich → Gelenkwiderstand → Haltekraft → Belastung des Außenmaterials
Die vorliegende technische Dokumentation zum EVO-Skelett beschreibt unter anderem zusätzliche Bewegungsoptionen, eine abgestimmte Gelenkspannung sowie konstruktive Maßnahmen zur Stabilisierung beweglicher Verbindungen.
Dieser Ratgeber erklärt, wie solche Systeme funktionieren und worauf Käufer und Besitzer bei der Bewertung eines Sexpuppen-Skeletts achten sollten.
Inhaltsverzeichnis
- Was ist ein EVO-Skelett?
- Wie ist das Skelett konstruiert?
- Welche Rolle spielen Material und Rohrstärke?
- Wie funktionieren die Gelenke?
- Zusätzliche Bewegungsachsen und Doppelgelenke
- Range of Motion: Wie weit kann sich ein Gelenk bewegen?
- Gelenkwiderstand und Gelenkspannung
- Haltekraft und Pose-Stabilität
- Warum präzise Fertigung wichtig ist
- Warum mehr Beweglichkeit nicht automatisch besser ist
- Skelett und Außenmaterial
- Gewicht und Handhabungsaufwand
- Bewegungsgrenzen und sichere Positionierung
- Worauf Käufer bei Skelettangaben achten sollten
- Weiterführende Ratgeber
- Häufig gestellte Fragen
- Fazit
1. Was ist ein EVO-Skelett?
Das EVO-Skelett ist eine interne mechanische Rahmenkonstruktion für bewegliche Ganzkörper-Sexpuppen.
Seine Aufgabe besteht darin, verschiedene Körperbereiche miteinander zu verbinden und kontrollierte Bewegungen zu ermöglichen.
Dazu können unter anderem gehören:
- Hals;
- Schultern;
- Ellbogen;
- Handgelenke;
- Finger;
- Wirbelsäulenbereiche;
- Hüfte;
- Knie;
- Sprunggelenke.
Die technische Dokumentation beschreibt das EVO-System als weiterentwickelte Konstruktion mit zusätzlichen Bewegungsmöglichkeiten, darunter eine Schulterbewegung beziehungsweise Shrug-Funktion sowie eine double-jointed structure.
Damit unterscheidet sich die Konstruktion nicht nur durch die Anzahl der Gelenke, sondern durch die Art, wie einzelne Bewegungsbereiche aufgebaut sind.
2. Wie ist das Skelett konstruiert?
Ein Sexpuppen-Skelett besteht typischerweise aus:
- Metallrohren;
- Gelenkverbindungen;
- Befestigungspunkten;
- Achsen;
- Schraub- oder Schweißverbindungen;
- teilweise artikulierten Fingerstrukturen.
Beim dokumentierten EVO-System werden bestimmte mechanische Komponenten gezielt auf Stabilität und wiederholte Bewegung ausgelegt.
Die Unterlagen nennen unter anderem:
- 1,6 mm starke Metallrohre;
- 201-Edelstahl;
- verschleißfeste Unterlegscheiben in beweglichen Gelenken;
- punktgeschweißte Muttern;
- kontrollierte Gelenkspannung.
Diese Merkmale gehören zur dokumentierten EVO-Ausführung und sollten nicht automatisch auf andere Skelettsysteme übertragen werden.
3. Welche Rolle spielen Material und Rohrstärke?
Das Material der tragenden Rahmenstruktur beeinflusst:
- Steifigkeit;
- Stabilität;
- Widerstand gegen Verformung;
- Belastbarkeit der Verbindungsbereiche.
Die vorliegende EVO-Dokumentation beschreibt die Verwendung von:
1,6 mm starken Rohren aus 201-Edelstahl
für die interne Rahmenkonstruktion.
Die Rohrstärke allein sagt jedoch noch nicht aus, wie gut sich ein vollständiges Skelett bewegt.
Ebenso relevant sind:
- Gelenkgeometrie;
- Verbindungstechnik;
- Schweißqualität;
- Toleranzen;
- Gelenkspannung;
- Ausrichtung der einzelnen Bauteile.
Ein stabiles Rohr kann deshalb nur als ein Bestandteil des Gesamtsystems betrachtet werden.
4. Wie funktionieren die Gelenke?
Die Gelenke verbinden die einzelnen Segmente des Skeletts miteinander.
Sie müssen zwei teilweise gegensätzliche Aufgaben erfüllen:
- Bewegung ermöglichen;
- eine eingestellte Position stabil halten.
Zu geringe Reibung kann dazu führen, dass eine Pose nicht gehalten wird.
Zu hohe Reibung kann das Umpositionieren erschweren.
Deshalb ist die Abstimmung eines Gelenks technisch wichtiger als die bloße Aussage:
„bewegliches Gelenk“
Die EVO-Unterlagen beschreiben verschleißfeste Manganstahl-Unterlegscheiben in beweglichen Gelenken.
Diese Komponenten sollen die Reibungs- und Bewegungscharakteristik der Gelenkverbindungen unterstützen.
5. Zusätzliche Bewegungsachsen und Doppelgelenke
Ein klassisches Gelenk ermöglicht häufig nur eine begrenzte Zahl von Bewegungsrichtungen.
Erweiterte Konstruktionen können zusätzliche Bewegungsachsen besitzen.
In der EVO-Dokumentation werden unter anderem genannt:
- Shrug-Funktion im Schulterbereich;
- Double-Jointed-Struktur;
- erweiterter Bewegungsumfang.
Solche Konstruktionen können zusätzliche Positionen ermöglichen.
Technisch lässt sich dies mit dem Begriff:
Degrees of Freedom
beschreiben.
Damit ist gemeint, in wie viele unabhängige Richtungen sich eine mechanische Verbindung bewegen kann.
Mehr Freiheitsgrade können die Bewegungsmöglichkeiten erweitern.
Sie garantieren jedoch nicht automatisch:
- geringeren Kraftaufwand;
- höhere Haltbarkeit;
- bessere Pose-Stabilität.
6. Range of Motion: Wie weit kann sich ein Gelenk bewegen?
Der Range of Motion beschreibt den Bewegungsbereich eines Gelenks.
Dabei geht es nicht nur darum, ob ein Gelenk beweglich ist, sondern:
wie weit es sich innerhalb seiner konstruktiven Grenzen bewegen kann.
Der Bewegungsbereich wird beeinflusst durch:
- Gelenkgeometrie;
- angrenzende Metallteile;
- Außenmaterial;
- Materialstärke;
- Körperform;
- mechanische Anschläge.
Die EVO-Dokumentation beschreibt einen erweiterten Bewegungsumfang und eine größere Vielfalt möglicher Positionen.
Diese Aussage sollte jedoch nicht als unbegrenzte Beweglichkeit verstanden werden.
Jedes Gelenk besitzt konstruktive Grenzen.
7. Gelenkwiderstand und Gelenkspannung
Der Gelenkwiderstand beschreibt:
wie viel Kraft erforderlich ist, um ein Gelenk zu bewegen.
Dieser Widerstand hängt unter anderem von:
- Reibung;
- Vorspannung;
- Unterlegscheiben;
- Kontaktflächen;
- Verschraubung;
- Gelenkgeometrie
ab.
Die technische Dokumentation zum EVO-System legt besonderen Wert auf die Abstimmung der Gelenkspannung.
Dort wird beschrieben, dass unterschiedliche Gelenke mit spezifischen Spannungswerten beziehungsweise Tension Standards eingestellt werden.
Das ist ein wichtiger technischer Punkt:
Nicht jedes Gelenk benötigt dieselbe Spannung.
Ein Schultergelenk trägt andere Lasten als beispielsweise ein Handgelenk.
Deshalb ist eine unterschiedliche Abstimmung mechanisch sinnvoll.
8. Haltekraft und Pose-Stabilität
Die Haltekraft beschreibt:
wie stabil ein Gelenk eine eingestellte Position hält.
Sie darf nicht mit Gelenkwiderstand verwechselt werden.
Ein Gelenk kann:
- relativ leicht bewegt werden;
- aber eine Pose schlecht halten.
Ein anderes kann:
- relativ hohen Bewegungswiderstand besitzen;
- dafür eine Position stabil halten.
Deshalb gilt:
Gelenkwiderstand ≠ Haltekraft
Die Konstruktion muss einen Kompromiss finden zwischen:
- leichter Verstellbarkeit;
- stabiler Pose;
- langfristiger mechanischer Belastung.
Die EVO-Dokumentation beschreibt genau dieses Ziel: Gelenke sollen einerseits leicht manipulierbar, andererseits stabil genug für die eingestellte Position sein.
9. Warum präzise Fertigung wichtig ist
Ein Skelett besteht aus vielen mechanischen Einzelteilen.
Schon kleine Abweichungen bei:
- Zuschnitt;
- Bohrungen;
- Achsen;
- Schweißpunkten;
- Montage
können die Bewegungscharakteristik verändern.
Die technische EVO-Dokumentation nennt deshalb präzises Schneiden und präzise Montage als wichtige Faktoren für Beweglichkeit und Stabilität.
Auch die Kontrolle der Gelenkspannung wird dabei ausdrücklich hervorgehoben.
Das zeigt:
Gute Bewegungsmechanik entsteht nicht allein durch mehr Gelenke, sondern auch durch Fertigungstoleranzen und Abstimmung.
Punktgeschweißte Muttern
Ein weiteres dokumentiertes Detail sind punktgeschweißte Muttern.
Dabei wird eine mechanische Verbindung zusätzlich durch Schweißpunkte gesichert.
Das soll verhindern, dass sich eine Verbindung bei wiederholter Bewegung löst.
Dies ist ein Beispiel dafür, dass auch scheinbar kleine Fertigungsdetails Auswirkungen auf die langfristige Stabilität eines Skeletts haben können.
10. Warum mehr Beweglichkeit nicht automatisch besser ist
Mehr Gelenke und mehr Bewegungsachsen können zusätzliche Positionen ermöglichen.
Sie erhöhen aber gleichzeitig die mechanische Komplexität.
Ein komplexeres System kann:
- mehr Verbindungsstellen besitzen;
- mehr Abstimmung benötigen;
- unterschiedliche Gelenkspannungen erfordern;
- größere Anforderungen an die Fertigungspräzision stellen.
Deshalb sollte ein Skelett nicht allein nach der Anzahl der Gelenke beurteilt werden.
Wichtiger sind:
Bewegungsbereich + Gelenkwiderstand + Haltekraft + Fertigungsqualität
Ein System mit weniger Bewegungsachsen kann für manche Anwendungen einfacher zu handhaben sein.
11. Skelett und Außenmaterial
Das interne Skelett arbeitet nicht isoliert.
Es bewegt sich innerhalb eines äußeren Körpers aus TPE oder Silikon.
Wenn sich ein Gelenk bewegt, entstehen im Außenmaterial:
- Zug;
- Druck;
- Dehnung;
- Torsion.
Besonders betroffen können sein:
- Schulter;
- Achsel;
- Ellbogen;
- Hüfte;
- Knie;
- Handgelenk.
Deshalb gilt:
Ein mechanisch möglicher Bewegungswinkel ist nicht automatisch ein materialschonender Bewegungswinkel.
Auch wenn das Gelenk selbst noch weiter beweglich wäre, kann das Außenmaterial bereits stark gespannt sein.
Die Bewegung sollte dann gestoppt werden.
12. Gewicht und Handhabungsaufwand
Das Gesamtgewicht einer Sexpuppe beeinflusst:
- Transport;
- Umlagerung;
- Anheben;
- Positionierung.
Es ist jedoch nicht derselbe Faktor wie Gelenkwiderstand.
Ein leichteres Modell kann trotzdem:
- straffe Gelenke;
- hohe Haltekraft;
- hohen Positionierungsaufwand
besitzen.
Deshalb ist folgende Unterscheidung wichtig:
Gewicht ≠ Gelenkwiderstand ≠ Positionierungsaufwand
Für die reale Handhabung wirken mehrere Faktoren gleichzeitig zusammen:
- Körpergewicht;
- Gewichtsverteilung;
- Körpergröße;
- Hebellänge der Arme und Beine;
- Gelenkspannung;
- Haltekraft.
13. Bewegungsgrenzen und sichere Positionierung
Eine Sexpuppe sollte kontrolliert und nicht ruckartig bewegt werden.
Sinnvoll ist:
- den Körper zuerst stabilisieren;
- ein Gelenk nach dem anderen bewegen;
- lange Gliedmaßen nahe am Gelenk unterstützen;
- Materialspannung beobachten;
- nicht gegen einen klaren mechanischen Widerstand drücken.
Besonders wichtig:
Bewegungen niemals erzwingen.
Ein stärkerer Widerstand bedeutet nicht automatisch, dass mehr Kraft eingesetzt werden sollte.
Wenn ein Gelenk:
- blockiert;
- ungewöhnliche Geräusche erzeugt;
- plötzlich deutlich anders reagiert;
- seine Position nicht mehr hält,
sollte die Bewegung beendet und das System überprüft werden.
14. Worauf Käufer bei Skelettangaben achten sollten
Produktseiten verwenden häufig Begriffe wie:
- EVO Skeleton;
- Yoga Skeleton;
- Flexible Skeleton;
- Advanced Skeleton;
- Double Joint.
Diese Begriffe reichen für eine technische Bewertung nicht aus.
Vor dem Kauf sollte möglichst geklärt werden:
Konstruktion
- Welche Gelenke sind beweglich?
- Welche zusätzlichen Bewegungsachsen gibt es?
- Gibt es eine Schulter- oder Shrug-Funktion?
- Sind Doppelgelenke vorhanden?
Bewegungsmechanik
- Wie groß ist der Bewegungsbereich?
- Gibt es dokumentierte Bewegungsgrenzen?
- Wie ist die Gelenkspannung abgestimmt?
Hände und Finger
- Sind Finger separat beweglich?
- Welche interne Fingerkonstruktion wird verwendet?
Standfunktion
- Ist das Modell für stehende Positionen konstruiert?
- Welche Fußkonstruktion wird verwendet?
Gewicht
- Wie hoch ist das Gesamtgewicht?
- Wird eine Leichtbaukonstruktion verwendet?
Je genauer diese Angaben sind, desto besser lässt sich das tatsächliche Verhalten des Skeletts einschätzen.
15. Weiterführende Ratgeber
Anatomie und Funktionssysteme moderner Sexpuppen
Erfahren Sie, wie Außenmaterial, Innenkonstruktion, Skelett, Kopf und technische Funktionssysteme zusammenwirken.
Empfohlener Anchor:Anatomie und Funktionssysteme moderner Sexpuppen
Sexpuppe sicher bewegen und positionieren: Gelenke und Material schützen
Praktischer Ratgeber zur sicheren Bewegung schwerer Körperbereiche und zur Reduzierung unnötiger Belastungen auf Gelenke und Außenmaterial.
Empfohlener Anchor:Sexpuppe sicher bewegen und positionieren
Leichte Silikon-Sexpuppen: Wie die Ultra-Light-Technologie das Gewicht reduziert
Technische Erklärung dazu, wie unterschiedliche Innenkonstruktionen das Gesamtgewicht einer Sexpuppe beeinflussen können.
Empfohlener Anchor:Ultra-Light-Konstruktionen bei Silikon-Sexpuppen
Silikon und TPE bei Sexpuppen: Materialien im technischen Vergleich
Vertiefender Vergleich der beiden wichtigsten Außenmaterialien und ihrer unterschiedlichen technischen Eigenschaften.
Empfohlener Anchor:Silikon und TPE im technischen Vergleich
Sexpuppen Köpfe im Vergleich: ROS, Silikon und TPE
Erklärung verschiedener Kopfmaterialien, Mundsysteme und Kiefermechaniken.
Empfohlener Anchor:Sexpuppen Köpfe im Vergleich
16. Häufig gestellte Fragen
Was ist ein EVO-Skelett bei einer Sexpuppe?
Ein EVO-Skelett ist eine interne Metallkonstruktion mit beweglichen Gelenken und erweiterten Bewegungsoptionen. Die dokumentierte EVO-Ausführung umfasst unter anderem zusätzliche Schulterbewegung und eine Double-Jointed-Struktur.
Aus welchem Material besteht das EVO-Skelett?
Die vorliegende technische Dokumentation beschreibt 1,6 mm starke Rohre aus 201-Edelstahl für die tragende Rahmenkonstruktion.
Was bedeutet Gelenkspannung?
Die Gelenkspannung beschreibt einen Teil des mechanischen Widerstands innerhalb eines Gelenks. Sie beeinflusst, wie viel Kraft für eine Bewegung erforderlich ist und wie stabil eine Pose gehalten werden kann.
Was ist der Unterschied zwischen Gelenkwiderstand und Haltekraft?
Gelenkwiderstand beschreibt die Kraft während der Bewegung. Haltekraft beschreibt, wie stabil ein Gelenk eine eingestellte Position hält.
Bedeutet mehr Gelenke automatisch bessere Beweglichkeit?
Nein. Zusätzlich sind Bewegungsbereich, Gelenkspannung, Haltekraft, Fertigungspräzision und Belastung des Außenmaterials entscheidend.
Was bedeutet Double Joint?
Damit wird eine Gelenkkonstruktion mit mehreren mechanischen Bewegungsverbindungen in einem Funktionsbereich beschrieben. Die konkrete Beweglichkeit hängt von der jeweiligen Ausführung ab.
Was ist eine Shrug-Funktion?
Eine Shrug-Funktion ermöglicht zusätzliche Bewegung im Schulterbereich. Sie gehört zu den in der vorliegenden EVO-Dokumentation beschriebenen erweiterten Bewegungsoptionen.
Ist ein schwergängiges Gelenk defekt?
Nicht automatisch. Ein höherer Widerstand kann konstruktionsbedingt sein. Plötzliche Veränderungen, Blockaden oder ungewöhnliche Geräusche sollten jedoch überprüft werden.
17. Fazit
Ein EVO-Skelett sollte nicht nur danach beurteilt werden, wie viele Gelenke oder Bewegungsoptionen es besitzt.
Entscheidend ist das Zusammenspiel aus:
Rahmenkonstruktion + Gelenkgeometrie + Bewegungsbereich + Gelenkspannung + Haltekraft + Fertigungspräzision
Die technische Dokumentation zeigt außerdem, dass Details wie:
- Rohrstärke;
- Metallauswahl;
- Unterlegscheiben;
- punktgeschweißte Muttern;
- präziser Zuschnitt;
- kontrollierte Gelenkspannung
zur mechanischen Gesamtfunktion beitragen können.
Für Käufer ist deshalb nicht die größte Zahl an beworbenen Gelenken entscheidend.
Wichtiger ist zu verstehen:
Wie weit bewegt sich das Gelenk, wie viel Kraft benötigt es, wie stabil hält es eine Position und wie wirkt sich diese Bewegung auf das Außenmaterial aus?
Genau diese Faktoren bestimmen die praktische Bewegungsmechanik einer Sexpuppe.